Как работают операторы бпла. Как управлять дроном — универсальная инструкция
Содержание статьи
- Что такое беспилотный летательный аппарат и как работают дроны? Ответы на эти вопросы вы найдете в данной статье.
- Как работают БПЛА
- Типы и размеры дронов
- Определение местоположения и возвращение домой
- Гиростабилизация, IMU и контроллер полета
- Двигатель дрона и конструкция пропеллеров
- Параметры полета на экране в режиме реального времени
- Технология «No Fly Zone»
- Подготовка к полету
- Внутренний компас и функция Failsafe
- Технология трансляции видео от первого лица
- FPV для сетей 4G / LTE
- Прошивка и порт для обновлений
- Светодиодные индикаторы полета
- Система дистанционного управления БПЛА
- Расширитель диапазона частот БПЛА
- Приложения для смартфонов, превращающие их в наземные станции
- Высокопроизводительная камера
- Дроны с зум-объективом
- Карданные подвесы
- Датчики БПЛА
- Технология обнаружения препятствий и предотвращения столкновений
- Защита от падения (Anti-Drop Kit)
- ПО для редактирования видео
- Операционные системы, которые используют дроны
- Последние высокотехнологичные беспилотники
- Интеллектуальные режимы полета
- Использование БПЛА
- Лучшие видео на тему БПЛА
- Военные беспилотники
- Как повернуть дрон?
- Поможет ли симулятор освоить управление дроном?
Голландский дизайнер Рубен Патер создал и опубликовал в интернете инструкцию по распознаванию беспилотных летательных аппаратов. Мануал, получивший название Drone Survival Guide можно загрузить на сайте проекта.
Все дроны изображены в одном масштабе.

Кликабельно
Наши предки могли издалека узнать естественных хищников по их силуэтам. Хорошо ли мы знаем сегодняшних хищников? Беспилотники это самолёты с дистанционным управлением, которые могут использоваться для чего угодно: от спасательных операций и научных исследований до военной разведки и нанесения смертоносных ударов. Сегодня большая часть беспилотников используется военными державами для дистанционной разведки и нанесения ударов, и их число растет. По прогнозу Федерального управления авиации США 2012 года, через 20 лет только в США будет летать до 30 тысяч беспилотников. По мере того, как в ближайшем будущем повсеместно распространяется птицы-роботы, нам следует быть готовыми опознать их. Это руководство по выживанию – попытка ознакомить нас самих и следующие поколения с меняющейся технологической средой.
В руководстве показаны силуэты беспилотников, наиболее распространённых на сегодня и в ближайшем будущем типов. Для каждого указана страна и используются ли он только для разведки или также и для нанесения смертоносных ударов. Все беспилотники изображены в масштабе, чтобы был понятен их реальный размер – от самых маленьких коммерческих беспилотников величиной менее 1 метра, до Global Hawk длиной 39,9 метра.
Беспилотники имеют чрезвычайно мощную камеру, которая может различить людей и автомобили с высоты в несколько километров. Большинство беспилотников оборудованы инфракрасной камерой ночного видения, или так называемой ИК-системой переднего обзора. Они могут издалека увидеть тепло человеческого тела, днём или ночью. Однако есть способы укрыться от беспилотников.
- Дневная маскировка: прячьтесь в тени от зданий или деревьев. Используйте густой лес как естественное укрытие или применяйте маскировочные сети.
- Ночная маскировка: прячьтесь внутри зданий или под укрытием деревьев и листвы. Не включайте ручные фонарики или автомобильные фары. Ночью они могут быть легко замечены беспилотниками.
- Тепловая маскировка: спасательные одеяла (так называемые космические одеяла) изготовленные из майлара не пропускают инфракрасное излучение. Ночью оденьте спасательное одеяло как пончо, это поможет вам спрятаться от обнаружения инфракрасной камерой. В жаркую погоду, когда температура воздуха 36°-40°C, инфракрасная камера не может различить человека.
- Подождите плохой погоды. Беспилотники не могут работать при сильном ветре, дыме или грозах.
- Никакой беспроводной связи. Использование мобильного телефона или GPS-устройств может выдать ваше местоположение.
- Раскладка отражающих кусков стекла или других зеркальных материалов на крышах домов и автомобилей создаст помехи для камеры беспилотника.
- Ложные цели. Используйте манекены или чучела в человеческий рост, чтобы обмануть воздушную разведку.
Взлом беспилотников
Беспилотники управляются дистанционно. Их пилоты могут находиться за тысячи километров в наземных пунктах управления. Пилот управляет самолётом через спутниковый канал передачи данных. Заглушив или перехватив канал связи, можно вмешаться в управление беспилотником. Канал связи может быть зашифрован, но часто и нет.
- Перехват. Более сложный метод заключается в использовании спутниковой тарелки, ТВ-тюнера и программы skygrabber, чтобы перехватить частоты беспилотника. Могут быть перехвачены как данные отправляемые со спутника на беспилотник, так и идущие в обратном направлении.
- Создание помех. Вещанием на частотах, используемых беспилотником, может быть оборвана связь с его оператором.
- Подделка сигналов GPS. Портативные GPS передатчики могут посылать ложные GPS сигналы и нарушить систему навигации беспилотника. Это можно использовать для направления беспилотника по траектории, на которой он разобьется или даже для перехвата и посадки на взлетно-посадочной полосе.
Н. М. Боев, П. В. Шаршавин, И. В. Нигруца
ООО НПП «Автономные аэрокосмические системы – ГеоСервис»
Институт инженерной физики и радиоэлектроники ФГАОУ ВПО «Сибирский федеральный университет», г. Красноярск
Основными проблемами на пути создания систем связи дальнего действия являются:
- обеспечение радиовидимости между летательным аппаратом (ЛА) и наземным комплексом управления;
- компенсация большого затухания сигнала на трассе.
Прямая видимость между ЛА и наземным комплексом управления может быть достигнута за счет увеличения высоты полета ЛА и увеличением высоты подъема наземной антенны. Передача информации с высокой скоростью на расстояния более 300 км возможна с использованием ретрансляционного оборудования, спутниковых систем связи, стационарных систем передачи информации.
Для компенсации большого затухания сигнала на трассе могут быть предприняты следующие меры:
- увеличение выходной мощности передатчика;
- увеличение коэффициентов усиления антенного оборудования.
Для повышения коэффициента усиления бортового антенно-фидерного оборудования предлагается использование опорно-поворотного устройства на борту летательного аппарата. Авторами выполнен расчет бюджета канала связи для передачи информации на большие расстояния. В работе рассматриваются возможные варианты построения бортовой приемопередающей системы. Показывается, что оптимальным вариантом является создание опорно-поворотного устройства, на платформе которого размещаются: антенно-фидерное оборудование, приемопередатчики, блоки усилителей мощности и малошумящих усилителей. В этом случае удается разместить оборудование системы связи максимально компактно при использовании надежных вращающихся переходов для линий передачи цифровой информации и для линий передачи аналоговой информации с датчиков диапазонов различных длин волн.
Многие задачи, решаемые современными комплексами беспилотных летательных аппаратов (БПЛА), требуют наличия высокоскоростных линий передачи информации между БПЛА и наземным комплексом управления (НКУ) . Например, задачи оперативного мониторинга или разведки с помощью технологий БПЛА предполагают получение на борту и доставку на НКУ растровых изображений разного разрешения, получаемых с датчиков различных диапазонов длин волн. Наиболее распространенная на сегодняшний день технология передачи информации заключается в непрерывной трансляции изображения по мере его получения в цифровом или аналоговом формате, структура которого не меняется в течение всего полета.Необходимо учесть, что непрерывная трансляция изображений имеет следующие особенности:
- значительная часть визуальной информации может не иметь искомых признаков;
- отсутствует гарантия достоверной доставки информации;
- требуется постоянное излучение сигнала передатчиком, что позволяет легко обнаружить БПЛА и установить его координаты.
Cуществующая технология доставки изображения не эффективно использует ресурсы радиоканала. В этой связи становится актуальным решение следующих задач:
- реализация функции гарантированной доставки (особенно для изображений высокого пространственного разрешения);
- реализация адаптивного снижения разрешения видеопотока в зависимости от актуального бюджета канала связи;
- реализация возможности получения прошлого снимка в полном разрешении с целью уточнения деталей изображения;
- создание адаптивной системы передачи информации, способной эффективно использовать энергетический и спектральный ресурс канала связи .
Как правило, на борту БПЛА размещаются не менее двух систем связи: дуплексная/полудуплексная аппаратура передачи командно-телеметрической информации и симплексная система передачи информации полезной нагрузки . Аппаратура передачи командно-телеметрической информации предназначена для низкоскоростной передачи командной информации с НКУ на борт БПЛА и низкоскоростной передачи телеметрической информации с борта БПЛА на НКУ.Аппаратура передачи информации полезной нагрузки предназначена для односторонней высокоскоростной передачи информации полезной нагрузки с борта БПЛА на НКУ. На рисунке 1 показаны возможные варианты реализации систем связи комплексов БПЛА.
Рис. 1. Системы связи комплексов БПЛА
Прямая связь между БПЛА и НКУ в диапазонах СВЧ возможна только в пределах прямой видимости. Для повышения надежности комплекса БПЛА на борту устанавливаются несколько приемопередатчиков различных диапазонов длин волн . Передача телеметрической информации при полетах на большие расстояния может осуществляться с помощью спутниковых систем связи (Iridium, Globalstarи др.).Высокоскоростная передача информации полезной нагрузки может также осуществляться через малоразмерные спутниковые терминалы, что требует установки на борт ЛА высоконаправленной антенны с возможностью сканирования. В простейшем случае это параболическая антенна на опорно-поворотном устройстве.
Несмотря на большое количество возможных вариантов реализации систем передачи командно-телеметрической информации и информации полезной нагрузки, оптимальным и наиболее часто используемым остается вид связи, при котором данные передаются напрямую между БПЛА и НКУ. В этом случае удается реализовать возможность передачи информации с большой скоростью, недоступной спутниковым системам связи, и при этом не зависеть от стационарных гражданских систем связи. Одним из ограничивающих факторов является расстояние радиовидимости между БПЛА и НКУ (табл. 1).
| Высота полета БПЛА, м | Дальность видимости (расстояние до радиогоризонта), км | |||
| При высоте подъема антенны НКУ, м | ||||
| 1 | 10 | 20 | 30 | |
| 100 | 39 | 47 | 52 | 55 |
| 250 | 60 | 68 | 72 | 76 |
| 500 | 83 | 91 | 96 | 99 |
| 750 | 101 | 109 | 114 | 117 |
| 1000 | 117 | 124 | 129 | 132 |
| 1500 | 142 | 150 | 154 | 158 |
| 2000 | 163 | 171 | 176 | 179 |
| 3000 | 199 | 207 | 212 | 215 |
| 4000 | 229 | 237 | 242 | 245 |
| 5000 | 256 | 264 | 268 | 272 |
| 6000 | 280 | 288 | 293 | 296 |
| 7000 | 302 | 310 | 315 | 318 |
| 8000 | 323 | 331 | 335 | 339 |
| 9000 | 342 | 350 | 355 | 358 |
| 10000 | 361 | 368 | 373 | 377 |
Без учета рефракции в атмосфере и при отсутствии препятствий на пути распространения радиоволн существует возможность организации прямой связи между БПЛА и НКУ на дальностях до 200–300 км. Для повышения дальности работы системы связи необходимо увеличивать высоту полета ЛА и использовать мачтовые сооружения для антенны НКУ (рис. 2).

Рис. 2. Дальность прямой видимости БПЛА в зависимости от высоты полета и высоты подъема антенны НКУ
Большое расстояние между БПЛА и НКУ приводит к большому затуханию сигнала на трассе (рис. 3), которое необходимо компенсировать повышением выходной мощности сигнала передатчиков и использованием антенных систем с большим коэффициентом усиления.

Рис. 3.Затухание сигнала на трассе для различных диапазонов длин волн и при различном расстоянии между БПЛА и НКУ
Передача информации с высокой скоростью (десятки и сотни Мбит/сек) возможна только в диапазонах частот выше 1 ГГц. Для компенсации большого затухания на трассе в этих диапазонах частот могут быть использованы параболические антенны большого диаметра (рис. 4). Передвижные комплексы управления БЛПА должны быть оборудованы опорно-поворотными устройствами с параболическими антеннами диаметром от 1 до 3 м, в стационарных станциях управления БЛПА могут быть использованы антенны большего диаметра.

Рис. 4.Зависимость коэффициента усиления параболической антенны от диаметра зеркала для различных диапазонов
Для расчета бюджета канала передачи информации между БПЛА и НКУ необходимо рассчитать мощность теплового шума на входе приемника, которая зависит от полосы пропускания аналогового тракта (рис. 5).

Рис. 5. Зависимость мощности теплового шума на входе приемника от ширины полосы пропускания аналогового тракта
В таблице 2 приведен анализ бюджета канала связи для рабочего диапазона частот 2,4 ГГц, расстояния между БПЛА и НКУ 150 км и полосе частот 20 МГц.
Таблица 2. Анализ бюджета канала связи от БПЛА к НКУ
Как видно из таблицы 2, для обеспечения бюджета канала связи при большом затухании сигнала на трассе необходимо использовать направленные антенны на борту БПЛА. Задача управления направлением максимального усиления бортовой антенны может быть решена несколькими способами:
- использование многоэлементной антенной решетки с управляемой диаграммой направленности;
- использование нескольких переключаемых антенн;
- установка антенны на опорно-поворотном устройстве.
Рассмотрим эти способы отдельно.
1. Кольцевая антенная решетка (рис. 6) может быть использована для создания антенной системы с управляемым направлением максимума диаграммы направленности. Благодаря кольцевой симметрии антенной решетки удается получить направленные диаграммы, которые мало меняются при сканировании в пределах 360º в плоскости решетки.

Рис. 6. Кольцевая антенная решетка
Для получения большого коэффициента усиления кольцевой антенной решетки необходимо увеличивать число элементов (32, 64 и более). Преимуществом антенной решетки является возможность немеханического сканирования как в азимутальной плоскости, так и по углу места. При этом во время сканирования передача сигнала может не прерываться. Использование многоэлементной антенной решетки осложняется необходимостью изготовления сложных и дорогих диаграммообразующих устройств.
2. При использовании нескольких переключаемых остронаправленных антенн пространственные направления по азимуту разбиваются на сектора (зоны, рис. 7). Минимальное количество антенн – 4, в этом случае ширина диаграммы направленности должна составлять около 90º. При использовании широко распространенных патч-антенн с шириной диаграммы направленности около 60º, число секторов равно 6. С увеличением коэффициентов усиления антенн число зон растет, для размещения большого количества антенн необходимо увеличивать габаритные размеры и массу всей антенной системы. Наличие переключаемых элементов неизбежно приводит к перерывам в передаче информации.

Рис. 7. Массив переключаемых остронаправленных антенн
При наличии нескольких антенн на борту ЛА возникает необходимость выбора антенны, направленной в сторону НКУ, требуется коммутация сигналов.Возможны несколько вариантов реализации подобной системы:
А. переключение выхода усилителя мощности передатчика между антеннами (один передатчик, один усилитель мощности, несколько антенн);
Б. переключение выхода передатчика между усилителями мощности и антеннами (один передатчик, несколько совмещенных усилителей мощности и антенн);
В. Переключение цифрового сигнала между передатчиками (число передатчиков и усилителей мощности равно числу антенн).
Рассмотрим эти варианты по отдельности.
А. В простейшем случае выходной сигнал усилителя мощности коммутируется между несколькими антеннами (рис. 8).

Рис. 8. Переключение выхода усилителя мощности передатчика между антеннами (один передатчик, один усилитель мощности, несколько антенн)
Достоинством этого варианта является использование единого передающего модуля и усилителя мощности для работы на несколько антенных устройств. Недостатками являются: потери в коммутирующем устройстве; наличие ограничений по уровню мощности для полупроводниковых коммутаторов.
Быстродействующие полупроводниковые коммутаторы имеют большие потери (0,3…2 дБ) и малую допустимую мощность: точка децибельной компрессии в основном находится до +30…40 дБм. Электромеханические коммутаторы рассчитаны на большие мощности и имеют малые потери (рис. 9).

Рис. 9. Электромеханический коммутатор DowKey 581-420802A
(1 вход, 8 выходов, 0…18 ГГц, 50 Ом, потери на частоте до 4 ГГц 0,2 дБ при максимальной мощности до 100 Вт)
Недостатком электромеханических коммутаторов является высокое время переключения (до 20 мс для DowKey 581-420802A) и высокая цена.
Б. Для снятия ограничений, которые накладывает коммутатор СВЧ-сигналов, усилитель мощности передатчика может быть вынесен за переключатель. В этом случае число усилителей мощности равно числу антенн (рис. 10).

Рис. 10. Переключение выхода передатчика между усилителями мощности и антеннами
К недостаткам такого подхода можно отнести: наличие нескольких усилителей мощности, которыми нужно управлять (включать/выключать при переключении антенн); усилители СВЧ-сигналов высокой мощности (более 1 Вт) занимают много места и имеют большую массу. Для данного варианта необходимо разрабатывать единый многоканальный блок усилителей мощности с общей системой питания и охлаждения.
В. Третий подход подразумевает отказ от переключателей СВЧ-сигналов ценой использования для каждой антенны своего передатчика и усилителя мощности. В этом случае переключатель сигналов выполняется на уровне цифровой логики (внутри ПЛИС или при помощи микроконтроллера).

Рис. 11. Переключение цифрового сигнала между передатчиками
К достоинствам данного подхода следует отнести высокую надежность системы: даже в случае выхода из строя одного из каналов передачи информации, остальные останутся рабочими, обеспечивая связь в оставшихся азимутальных секторах.
3. Установка антенны на опорно-поворотном устройстве позволяет использовать одну остронаправленную антенну для непрерывного слежения за направлением на НКУ без разрывов связи. При установке антенны на опорно-поворотном устройстве главной задачей является создание вращающегося перехода, который может быть размещен в разных местах (рис. 12):
А. вращающийся СВЧ-переход размещается перед антенной и после усилителя мощности;
Б. вращающийся переход размещается после передатчика и перед усилителем мощности и антенной;
В. передающее устройство, усилитель мощности и антенна размещаются на поворотном устройстве, через многоканальный вращающийся переход передаются цифровые сигналы и напряжение питания.

Рис. 12. Варианты размещения вращающегося перехода
Вращающийся коаксиальный переход СВЧ-сигнала является сложным устройством и, как правило, может пропускать через себя высокие мощности при низких потерях (рис. 13).

Рис. 13. Вращающийся коаксиальный переход Diamandsatcom 18-2124-0 (SMA, 0-18 ГГц, потери до 0,3 дБ, мощность до 200 Вт)
К недостаткам использования вращающегося коаксиального СВЧ-перехода нужно отнести: высокую стоимость, большие сроки поставки.
Кроме того, при установке на опорно-поворотное устройство только антенны или антенны и усилителя мощности остальное оборудование необходимо размещать как можно ближе к вращающемуся переходу, т. е. под опорно-поворотным устройством. Остронаправленная антенна может быть выполнена либо как плоская антенна (антенные решетки, апертурные антенны), либо как антенна с расположением элементов вдоль излучения (например, антенны бегущей волны: спиральная, вибраторная). Таким образом, при размещении подобного объекта на опорно-поворотном устройстве, большая часть поверхности поворотной платформы остается неиспользуемой. Для повышения эффективности использования площади поворотной платформы необходимо размещать на ней помимо антенны передающее оборудование и усилитель мощности. В этом случае требуется простой многоканальный вращающийся переход. Необходимым требованием к такому переходу является возможность передачи таких сигналов, как GigabitEthernet, и возможность передачи больших токов для питания выходного усилителя мощности (рис. 14, 15).

Рис. 14. Вращающийся переход AC7195 (Ethernet 1000BaseT, RG178, до 43 контактов общего назначения, ток до 10 А)

Рис. 15. Вращающийся переход серии ME2121 (Ethernet 1000BaseT, до 24 контактов общего назначения, ток до 10 А)
Таким образом, оптимальным является использование опорно-поворотной платформы, на которой размещается все приемопередающее оборудование. На рисунке 16 показана модель разработанной платформы для БЛПА со взлетной массой более 30 кг.

Рис. 16. Модель поворотной платформы с антеннами, приемопередатчиком и усилителем мощности
Ориентация поворотной платформы в пространстве должна осуществляться по сигналам от автопилота, который непрерывно вычисляет вектор направления на НКУ. Для повышения эффективности антенного оборудования на поворотной платформе необходимо использовать антенны с круговой поляризацией и увеличивать их апертуру за счет создания антенных решеток в горизонтальной плоскости. Сужение диаграммы направленности в горизонтальной плоскости позволит повысить коэффициент усиления антенны при постоянной ширине диаграммы направленности в вертикальной плоскости, что гарантирует возможность наведения антенны при любых допустимых углах полета ЛА.
БИБЛИОГРАФИЧЕСКИЙ СПИСОК
1. Боев Н.М.Анализ командно-телеметрической радиолинии связи с беспилотными летательными аппаратами// Вестник Сибирского государственного аэрокосмического университета имени академика М.Ф.Решетнева. Выпуск 2 (42) / гл. ред. д.т.н. Ковалев И.В. – Красноярск: СибГАУ, 2012. – С.86–91.
2. Боев Н.М. Адаптивное изменение параметров цифровых систем связи комплексов беспилотных летательных аппаратов// 22-я Международная Крымская конференция "СВЧ-техника и телекоммуникационные технологии", 10–14 сент., 2012 г.: материалы конф.: в 2 т. Т.1.
3. Боев Н. М.Синхронизация цифровых программно-определяемых систем связи по сигналам СРНС/ Вестник Сибирского государственного аэрокосмического университета имени академика М.Ф. Решетнева. Выпуск 6 (46) / гл. ред. д.т.н. Ковалев И.В. – Красноярск: СибГАУ, 2012. – С.34–37.
4. Боев Н.М., Лебедев Ю.А. Управление энергетической эффективностью совмещенных каналов передачи данных единой системы связи // Вестник Сибирского государственного аэрокосмического университета имени академика М.Ф. Решетнева. Выпуск 1 (47) / гл. ред. д.т.н. Ковалев И.В. – Красноярск: СибГАУ, 2013. – С.11–15.
Что такое беспилотный летательный аппарат и как работают дроны? Ответы на эти вопросы вы найдете в данной статье.
Сразу стоит сказать, что дроны постоянно эволюционируют: новые технологии и инвестиции в этот сегмент приводят к тому, что каждый месяц появляются продвинутые модели.
Технология БПЛА охватывает все: от аэродинамики аппарата и материалов для его изготовления до печатных плат, микросхем, программного обеспечения, которые в совокупности составляют мозг беспилотника.
Одной из самых популярных моделей на рынке является DJI Phantom 3. Этот дрон пользуется спросом среди людей, занимающихся воздушной съемкой. Несмотря на то, что сегодня он слегка устарел, в нем используется множество передовых технологий, присутствующих и в самых свежих моделях БПЛА. Этот аппарат идеально подходит в качества образца для объяснения как работает данный класс устройств.

Сейчас на рынке появились новые высокотехнологичные дроны, такие как и Inspire 2. Темп развития технологии просто поражает.
Как работают БПЛА
Типичный беспилотный летательный аппарат изготовлен из легких композитных материалов: это способствует снижению веса корпуса и увеличению маневренности устройства. Свойства таких материалов позволяют военным дронам совершать полеты на чрезвычайно больших высотах.
Дроны оснащаются различными технологиями, такими как инфракрасные камеры, GPS и лазеры (в большей мере, это относится именно к военным образцам). Беспилотники могут быть управляемы дистанционной системой, которую иногда еще называют наземной кабиной. То есть можно говорить, что БПЛА состоит из 2-х частей: самого дрона и его системы управления.
« Нос» беспилотника – это то место, где расположены его датчики и навигационная система. Все остальное размещается в «теле» устройства. Композитный материал, из которого изготавливаются аппараты, помимо своей легкости еще и способен поглощать вибрацию.
Типы и размеры дронов
БПЛА бывают самых разных размеров, причем самые большие из них используются чаще всего в военных целях, например, Predator. Следом за ними идут средние беспилотники с фиксированными крыльями, которым для взлета требуется небольшая взлетно-посадочная полоса. Такие модели используются для охвата обширных территорий, например, для географической съемки или борьбы с браконьерами.

Еще меньше по размерам модели, называемые VTOL дроны. Большинство из них – это квадрокоптеры. Эти беспилотники способны взлетать и приземляться вертикально. Аббревиатура VTOL означает «вертикальный взлет и посадка». К примеру, такой маленький дрон как DJI Spark вовсе можно запускать с ладони.
Определение местоположения и возвращение домой
Многие из последних БПЛА оснащены двумя глобальными навигационными системами (GNSS), включающими в себя GPS и ГЛОНАСС. Дроны могут совершать полеты как используя GNSS, так и без помощи спутников. Например, устройства DJI могут летать в режиме P-Mode (GPS и GLONASS) или ATTI, который не использует спутниковую навигацию.
Высокоточная навигация очень важна для дронов занимающихся картографической съёмкой, а также для беспилотников, выполняющих поисково-спасательные миссии.
При первом включении квадрокоптера происходит поиск и обнаружение спутников GNSS. Система GNSS использует технологию Satellite Constellation (спутниковая группировка). Принцип ее работы заключается в координации и синхронизации всех спутников, что позволяет ей охватывать всю зону покрытия, не оставляя «слепых пятен».

Радиолокационная технология БПЛА при включении устройства отобразит на пульте дистанционного управления (ПДУ) следующую информацию:
- Сигнал об обнаружении достаточного количества спутников GNSS и готовность к полету.
- Текущую позицию дрона относительно пилота.
- Запись исходной точки для функции «Возращение домой».
Большинство современных беспилотных летательных аппаратов имеют три типа этой функции:
- «Возвращение домой» по приказу пилота, нажавшего соответствующую кнопку на ПДУ или в приложении.
- Низкий уровень заряда батареи, который приводит к автоматическому возврату дрона.
- Потеря сигнала между БПЛА и ПДУ: в этом случае устройство также возвращается на исходную позицию.
Например, дрон при использовании опции RTH (Return to Home) будет обнаруживать все препятствия на обратном пути и активно их избегать. В условиях недостаточного освещения функция RTH будет работать так:
- При обнаружении препятствия беспилотник замедляется.
- Он останавливается и начинает парить из стороны в сторону и вверх-вниз до тех пор, пока не найдет способ обойти препятствие.
- Затем БПЛА возвращается на исходную позицию.

Гиростабилизация, IMU и контроллер полета
Технология гиростабилизации позволяет дронам летать плавно и без рывков. Гироскоп должен работать молниеносно, чтобы обеспечивать стабильный полет устройства. Кроме того, он предоставляет всю необходимую навигационную информацию пилоту, т.е. вам.
Инерциальный измерительный блок (IMU) служит для отслеживания текущего ускорения устройства, используя для этого сочетание нескольких акселерометров. Некоторые блоки IMU включают в себя еще и магнитометр, служащий для дополнительной стабилизации аппарата.
Гироскоп является составной частью IMU, а тот в свою очередь – важный компонент контрольно-измерительной системы БПЛА. Контроллер полета (Flight Controller) – это, по сути, центральный мозг беспилотника.
Двигатель дрона и конструкция пропеллеров
Благодаря своим двигателям и пропеллерам дроны способны летать в любых направлениях. На квадрокоптерах они работают парами: 2 двигателя и 2 пропеллера, вращающихся по часовой стрелке (CW Propellers) и пара двигателей с пропеллерами, вращающимися против часовой стрелки (CCW Propellers).

Они получают данные от контроллера полета и электронных регуляторов скорости (ESC) и в соответствии с ними заставляют дрон парить на одном месте либо лететь в нужном направлении.
Параметры полета на экране в режиме реального времени
Следить за телеметрией полета и наблюдать за всем тем, что видит дрон можно с помощью ПДУ или смартфона.
Технология «No Fly Zone»
Чтобы повысить безопасность и предотвратить полеты в запретных зонах, последние беспилотные аппараты от DJI и других производителей включают в себя функцию «No Fly Zone».
Эти запретные зоны подразделяются на две категории: А и В. Производитель с помощью обновления прошивки может изменять и корректировать размер и местоположение этих зон.
Подготовка к полету
После включения устройства происходит поиск спутников GPS. Когда дрон обнаружит как минимум 6 спутников, то на экране пульта управления появится надпись «Готов к полету».
Внутренний компас и функция Failsafe
Позволяет БПЛА и системе дистанционного управления точно обнаруживать свое текущее местоположение. Калибровка компаса необходима для установки точки возвращения. После того как данная точка будет установлена, в случае потери сигнала между дроном и системой дистанционного управления, БПЛА вернется «домой». Эта функция известна под названием Failsafe.
Технология трансляции видео от первого лица
FPV расшифровывается как « First Person View » и означает наличие камеры, которая устанавливается на беспилотнике, а затем транслирует видео в режиме реального времени на принимающее устройство пилота на земле. То есть, человек, управляющий дроном, может почти буквально «видеть его глазами», а не просто наблюдать за БПЛА с земли.
Данная функция также позволяет более точно управлять дроном, особенно, когда дело касается ухода от столкновения с препятствиями. С ее помощью очень удобно управлять дроном, летающим в закрытом помещении, а также в тех случаях, когда наблюдение с земли за БПЛА по ряду причин просто невозможно (например, вы отправили дрон в лес или в горы).
Исключительно быстрый рост и развитие гоночных соревнований дронов не был бы возможен без FPV технологии.
Такие «гоночные» дроны оснащены встроенным многодиапазонным беспроводным передатчиком FPV. В зависимости от типа беспилотника принимать транслируемое видео может как ПДУ, так и компьютер, планшет или смартфон.
Разумеется, передача видео в режиме реального времени напрямую зависит от силы сигнала между ПДУ и дроном. Новейшие беспилотники, такие как DJI Mavic и Phantom 4 Pro могут транслировать «живое видео» на расстоянии до 7 км. Phantom 4 Pro и Inspire 2 используют новейшую систему передачи DJI Lightbridge 2 .

Дроны, такие как DJI Mavic Pro, используют интегрированные контроллеры и интеллектуальные алгоритмы для установки нового стандарта беспроводной передачи изображений высокого разрешения путем снижения задержки и увеличения максимального диапазона связи.
FPV для сетей 4G / LTE
В 2016 году появилась новая технология, позволяющая передавать видео в режиме реального времени с минимальной задержкой с помощью 4G. Технология получила название Sky Drone FPV 2.Она включает в себя установку на дрон камеры, модуля данных и 4G модема.
Прошивка и порт для обновлений
Обновить систему управления полетом практически любого нового дрона можно с помощью ПК, используя USB-кабель.
БПЛА можно описать как летающий компьютер, с установленной на нем камерой и разными датчиками. Как и у любого компьютера, у дронов имеется прошивка – программное обеспечение, отвечающее за работу беспилотника и его управление.
Производители БПЛА выпускают обновления для исправления ошибок и добавления новых функций устройства.
Светодиодные индикаторы полета
Он расположены на передней и задней частях беспилотного летательного аппарата. Передние светодиоды обозначают «нос» устройства. Задние же загораются тогда, когда разряжен аккумулятор устройства, чтобы его владелец сразу это заметил.
Система дистанционного управления БПЛА
Представляет собой устройство беспроводной связи, использующее частоту 5,8 ГГц. Дрон и ПДУ должны быть сопряжены по умолчанию, что называется «из коробки». В эту систему входит приемник, встроенный в ПДУ и ряд других элементов, о которых ниже.
Расширитель диапазона частот БПЛА
Это тоже устройство беспроводной связи, которое работает на частоте 2,4 ГГц. Оно используется для расширения диапазона связи между смартфоном или планшетом и дроном на открытых пространствах.
Дальность передачи может достигать 700 м. Каждый такой расширитель имеет уникальный MAC-адрес и сетевое имя (SSID).
Как упоминалось выше, некоторые модели могут летать на расстоянии до 7 км, при этом транслируя видео. Это хорошая реклама расширителей диапазона – поэтому они пользуются большой популярностью среди пользователей.
Приложения для смартфонов, превращающие их в наземные станции
Большинство современных дронов могут управляться как с ПДУ, так и со смартфона с помощью специального приложения. Такие приложения полностью заменяют пульт дистанционного управления, скачать их можно из Google Play или Apple Store. У каждого производителя имеется свое фирменное приложение, например, Go 4 от DJI.

Высокопроизводительная камера
В новейших беспилотных аппаратах от DJI, Walkera, Yuneec и других производителей установлены камеры, которые могут снимать видео в формате 4К, а также делать 12-ти мегапиксельные снимки.
Многие старые модели БПЛА использовали камеры, не совсем пригодные для аэрофотосъёмки. Из-за широкоугольного объектива снимки часто имели искажения. В последних же моделях такой недостаток устранен.
Дроны с зум-объективом
В 2016 и 2017 годах на рынке появился ряд карданных подвесов с интегрированными камерами, поддерживающими функцию Zoom.
DJI выпустила Zenmuse Z3, которая является интегрированной камерой с воздушным зумом и оптимизирована для фотосъемки. Zenmuse Z3 имеет 7-кратный зум, состоящий из 3,5-кратного оптического и двумерного цифрового, с диапазоном фокусного расстояния от 22 до 77 мм, что делает ее идеальной для промышленного применения.
Затем в октябре 2016 года DJI выпустила камеру Zenmuse Z30. Zenmuse Z30 представляет собой интегрированную камеру с 30-кратным оптическим и 6-кратным цифровым зумом с полным увеличением до 180x. Это позволяет использовать ее в промышленности, например, для осмотра башен сотовой связи для получения подробной информации о состоянии проводов и конструкции в целом. Zenmuse совместим с диапазоном частот дронов DJI Matrice.

Walkera Voyager 4 поставляется с невероятной камерой с 18-ти кратным зумом. Данная камера имеет возможность вести съемку на все 360 градусов. Запись видео производится в формате 4K со скоростью 30 кадров в секунду.
Карданные подвесы
Технология карданных подвесов имеет огромное значение для качественной фото-, видеосъемки. Карданный подвес позволяет изолировать камеру от вибрации, исходящей от самого БПЛА. Кроме того, с его помощью камера может изменять углы обзора. Большинство 3-х осевых стабилизирующих карданов способны работать в двух съемочных режимах: обычном и FPV.

Практически все новые БПЛА оснащены такой системой. Лидером в этой области является DJI со своей линейкой Zenmuse.
Датчики БПЛА
Мультиспектральные, лидарные, фотограмметрические и тепловизионные датчики используются в беспилотных аппаратах для высокоточного картографирования и аэрофотосъемки. С их помощью можно получать цифровые карты высот (DEMS), а также данные о состоянии сельскохозяйственных культур, цветов, кустарников, деревьев и даже фауны.
В 2016 году на рынке появились дроны с Time-of-Flight, так называемыми «времяпролетными» датчиками, определяющие расстояние до объекта. Эти сенсоры могут быть использованы в различных целях: для сканирования объектов, внутренней навигации, предотвращения столкновении с препятствиями, 3D-съемки, в играх дополненной реальности и многих других областях.
Дрон может быть запрограммирован на полет над определенной областью с использованием автономной навигационной системы. Камера БПЛА будет делать снимки с интервалом 0,5 или 1 сек. Затем эти изображения «сшиваются» воедино с помощью специального ПО и в результате получается 3D-карта местности.
Компания DroneDeploy является одним из лидеров в создании программного обеспечения для 3D-картографии в сельском хозяйстве. Их последний продукт под названием Fieldscanner работает с большинством новейших беспилотных летательных аппаратов.
Технология обнаружения препятствий и предотвращения столкновений
Современные беспилотники практически всегда оснащены такими системами. Датчик обнаружения препятствий постоянно сканирует окружение. Одновременно с этим программные алгоритмы и технология SLAM создают 3D-карту, которая обрабатывается контроллером полета и позволяет дрону избегать столкновений. Эта система использует один из нескольких датчиков для лучшего распознавания потенциально опасных объектов:
- видеосенсор,
- ультразвуковой,
- инфракрасный,
- лидар,
- монокулярное зрение.
Защита от падения (Anti-Drop Kit)
Защищает камеру в случае аварийного падения БПЛА.
ПО для редактирования видео
Наличие высококачественного видеопрограммного обеспечения важно как для съемки, так и для последующей обработки материала. Большинство современных дронов могут снимать в формате Adobe DNG, что очень удобно для последующей работы с полученными изображениями.
Операционные системы, которые используют дроны
Основная масса беспилотников работают под управлением Linux, остальные используют MS Windows. Также, у Linux Foundation есть проект, запущенный в 2014 году, под названием Dronecode*.
*Dronecode - проект по созданию свободной платформы с открытым исходным кодом для беспилотных летательных аппаратов.
Последние высокотехнологичные беспилотники
Львиную долю рынка инновационных дронов занимает, конечно же, компания DJI. Вот список новейших устройств, на которые стоит обратить внимание:
- – маленький беспилотник, который может взлетать с ладони.

- – небольшой складной дрон с датчиками предотвращения столкновения, расположенными спереди и снизу. Супер стабильный полет и возможность снимать видео в формате 4k.

- DJI Phantom 4 Pro – с технологией предотвращения столкновения «Vision». Многоцелевой беспилотный летательный аппарат, способный вести аэрофотосъемку и фотограмметрические работы. Встроенная камера оснащена 4-х кратным зумом.

- DJI Inspire 2 – запатентованная конструкция и двигатели. Многоцелевой беспилотник с подвесными карданами и камерой, предназначенной для аэрофотосъемки, записи видео в 5К, фотограмметрии, съёмки мультиспектральных и тепловизионных изображений.

- Yuneec Typhoon H Pro – использует запатентованную технологию предотвращения столкновений Intel «Realsense». Отлично подходит для профессиональной аэрофотосъемки.

- Walkera Voyager 4 – профессиональный дрон с 18-кратной оптической трансфокаторной камерой, что делает его идеальным для поисково-спасательных работ.

- DJI Matrice 200 Commercial Quadcopter – дрон со встроенной двойной батареей, системами IMU и спутниковой навигацией. Поддерживает установку 2-х камер (например, камеры с тепловизором и зумом). Оснащен видеосенсором, ультразвуковым и ToF датчиками. Идеально подходит для осмотра труднодоступных объектов с целью оценки их состояния.

Интеллектуальные режимы полета
Все вышеперечисленные БПЛА имеют множество разных интеллектуальных режимов полета. Особенно ярко на фоне остальных выделяется Phantom 4 Pro от DJI, имеющий такие режимы как:
- Active Track (Profile, Spotlight, Circle) - активный трек;
- Draw Waypoints - рисунок точек пути;
- TapFly - интеллектуальный режим полета;
- Terrain Follow Mode - режим рельефа местности;
- Tripod Mode - режим штатива;
- Gesture Mode - режим жестов;
- S-Mode (спорт);
- P-Mode (позиция);
- A-Mode (положение в воздухе);
- Beginner Mode - начальный режим;
- Course Lock - блокировка курса;
- Home Lock - домашний замок;
- Obstacle Avoidance - обхождение препятствий.
Использование БПЛА
Дронов можно использовать в самых различных целях. Когда вы устанавливаете камеру или датчики, такие как лидар, тепловизор, ToF, мультиспектральный и многие другие, диапазон применения устройств расширяется еще больше.
Лучшие видео на тему БПЛА
Ниже размещены 2 видеоролика, в которых подробно рассказывается о технологии БПЛА. На первом видео ведущий специалист по БПЛА Раффаэлло Д"Андреа даст зрителям представление о ПО, лежащем в основе технологии беспилотных летательных аппаратов. Он также расскажет об алгоритмах работы, теории управления и проектирования на основе разных моделей (видео, к сожалению, не адаптировано на русский язык).
Военные беспилотники
Следующее видео – это рассказ о том, что настоящее и будущее военной техники принадлежит беспилотным летательным аппаратам, таким как Predator и Reaper.
Два военных БПЛА среднего размера, которые в настоящее время активно используются – это Predator MQ-1B и MQ-9 Reaper . Их применяли в Афганистане и Пакистане.
Последние несколько лет характеризуются значительными инвестициями в разработку дронов, особенно в секторе бизнеса и потребительских БПЛА. Технологии действительно удалось совершить громадный рывок всего лишь за несколько лет.
По материалам DroneZon
Управлять полетом беспилотника не сложно – главное понимать принципы. Эксперты сайт предлагают вам пошаговое руководство, в котором расскажут, что нужно знать, прежде чем выходить в поле.
Большинство дронов поставляются готовыми к полету, с пультом дистанционного управления, уже настроенным на данный беспилотник. Прежде всего прочтите руководство: там написано, что включать сначала: пульт или дрон. Если сделать это в неправильном порядке, он может не заработать. Впрочем, для многих моделей это не важно.
Рычаги управления почти всегда находятся в режиме «mode 2» – предположим, что в вашем случае так и есть. Если устройство находится в режиме «mode 1», значит ускорение задается правой рукой, а не левой. Обычно лучше переключиться в режим 2.
 Flight Ipad Dji Signal Drone Remote Control
Метод запуска винтов зависит от модели — ознакомьтесь с руководством пользователя. Например, в распространенных моделях DJI нужно потянуть оба рычага вниз и навстречу друг другу. У некоторых беспилотных летательных аппаратов на пульте управления или в приложении для телефона/планшета есть кнопка автоматического взлета.
Пока вы не набрали достаточно опыта, встаньте за беспилотником, а не рядом и не впереди него – так проще. Предварительно уточните, где у дрона зад и перед:)
Передвигая рычаги, помните: достаточно самых маленьких движений. Метод «педаль в пол» почти всегда плохая идея, это может привести к крушению аппарата. Левый рычаг контролирует высоту: если сдвинуть его вверх, то винты начнут вращаться быстрее, и дрон поднимется выше; вниз — вращение винтов замедлится, беспилотник пойдет на снижение.
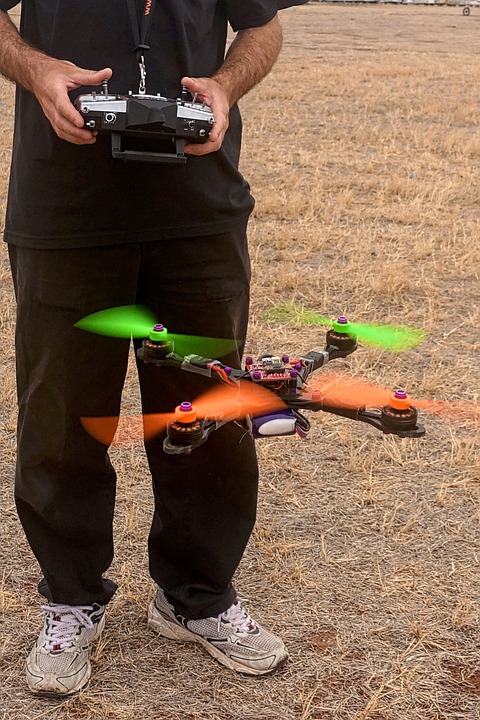 Если вы новичок, то, запуская дрон, станьте позади него
У некоторых квадрокоптеров винты полностью останавливаются, если передвинуть рычаг до упора вниз. Очевидно, это плохая идея, особенно когда машина высоко в воздухе. Будьте осторожны, не передвигайте рычаг слишком сильно; вообще трогайте его только когда действительно необходимо.
У других беспилотных летательных аппаратов, таких как модели DJI, рычаг всегда возвращается в центр. Чтобы остановить винты, нужно потянуть рычаг вниз и удерживать там пару секунд.
Левый рычаг управляет поворотами. Если посмотреть сверху, то перемещение этого рычага влево заставит дрон повернуть против часовой стрелки, а вправо – приведет к повороту по часовой стрелке.
Если передвинуть правый рычаг вперед, дрон двинется вперед. Оттяните рычаг назад – он полетит назад, к вам, если вы стояли сзади, как при дистанционном управлении игрушечной машинкой.
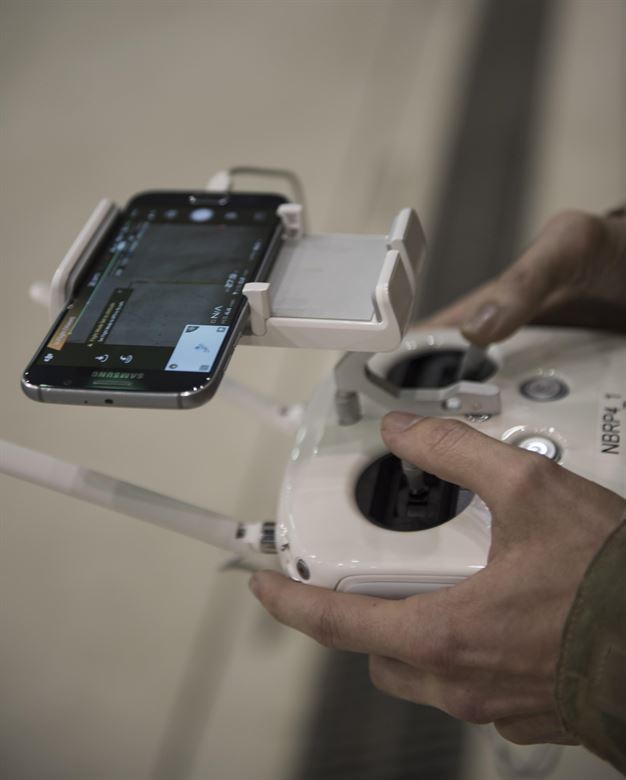 Некоторые модели снабжены приложениями для управления со смартфона
Чтобы квадрокоптер двигался в сторону, просто переведите правый рычаг влево или вправо. Если стоите перед беспилотником, то, соответственно, переведите рычаг в сторону, противоположную желаемому направлению, как и в случае с радиоуправляемым автомобилем.
Как повернуть дрон?
Не все беспилотники способны парить неподвижно. Особенно мало таких среди недорогих моделей. С ними также сложнее летать: приходится постоянно регулировать высоту рычагом. Обычно это называется полетом в «режиме ориентации».
У беспилотника обычно нет GPS, позволяющего зависнуть: в некоторых моделях взамен используется барометр или другой датчик. Но без GPS беспилотный летательный аппарат может легко отклониться от курса. GPS позволяет дрону автоматически бороться с ветром и сохранять относительно точное положение без необходимости трогать рычаги пульта дистанционного управления.
Поможет ли симулятор освоить управление дроном?
У некоторых беспилотных летательных аппаратов есть передатчик с портом «тренер». Он позволяет подключить пульт к ноутбуку либо десктопу, установить специальное приложение и управлять виртуальным дроном с настоящего пульта, чтобы внгачале прочувствовать нюансы управления, и только потом отправить аппарат в настоящий полет.
Симуляторы позволяют освоить не только описанные выше основы полетов, но и сложные маневры: повороты и даже полеты по кругу. В реальных условиях их не так-то просто выполнять, даже на квадрокоптере с поддержкой GPS. Существуют программы-симуляторы, наподобие RealFlight, поставляемые в комплекте с контроллером. На них можно «полетать», прежде чем покупать настоящий беспилотник.
Редакция сайт надеется, что эти советы помогут вам быстро освоиться с управлением – и желает вам приятного полета!
Архитектура построения навигационного комплекса беспилотных летательных аппаратов может быть различной, в зависимости от требований и выполняемой задачи, ниже рассмотрены основные из них.
Как показывает опыт разработки беспилотных летательных аппаратов, в контуре управления БЛА существуют два основных элемента. Первый - исполнительный, т.е. это сам планер с силовой установкой и рулевые механизмы. Второй - командный. Это тот элемент, который ставит задачу на полёт, принимает решение в случае необходимости изменить программу полёта, выполняет коррекцию движения летательного аппарата при его отклонениях от заданной траектории движения.
При построении комплекса управления БЛА командный элемент или его часть выносится за пределы аппарата и связывается с исполнительным элементом линией передачи.
Наибольшие трудности возникают при разработке системы управления (СУ). Это связано с тем, что БЛА должен выполнять задачи в условиях автономного полёта, следовательно, иметь полную функционально замкнутую СУ. Кроме того, малые размеры и масса БЛА приводят к увеличению количества и диапазона внешних воздействий на данные объекты по сравнению с существующими летательными аппаратами, и, следовательно, ужесточают требования к элементной базе СУ. В связи с этим СУ должна решать следующие задачи:
стабилизация параметров движения объекта применительно к внешним помехам различной природы;
анализ внешних данных бортовыми средствами и определение приоритетной цели в зависимости от поставленной перед БЛА задачи;
расчет оптимальной траектории движения с целью уменьшения времени движения и расхода ресурсов БЛА;
контроль правильности удержания траектории;
обеспечение отказоустойчивости объекта управления или компенсация изменений его характеристик бортовыми средствами;
выполнение вычислительных операций большого объема в реальном масштабе времени для реализации алгоритмов управления БЛА.
Следует подчеркнуть, что основной функцией, решаемой СУ, является управление движением центра масс (три канала управления) и угловыми движениями БЛА относительно центра масс (три канала управления). Если не нужно точно выдерживать движение летательного аппарата по заданной траектории, то управляют только его угловыми движениями. Управление угловыми движениями обеспечивает вполне определенное положение БЛА в пространстве по отношению к вектору скорости центра масс. Управление движением центра масс обеспечивает полёт по наилучшей (оптимальной) траектории, например, по кратчайшему пути за кратчайшее время.
Таким образом, управление полетом БЛА сводится к управлению параметрами его движения: угловыми координатами, угловыми скоростями и ускорениями, линейными координатами (дальностью, высотой, боковым перемещением) и т. д.
Существующие СУ подразделяют на автономные и неавтономные. Кроме того, в отдельную группу могут быть выделены комбинированные СУ. Особенностью автономных СУ является то, что сигналы управления движением вырабатываются аппаратурой, целиком расположенной на борту, причем эта аппаратура после запуска не получает никакой информации из пункта управления. Автономные СУ действуют по заранее определенной программе.
При использовании автономных систем существует два метода получения управляющих сигналов. Можно заранее перед стартом рассчитать, как должны изменяться во времени основные параметры движения БЛА (скорость, угол и т.д.), определяющие траекторию движения. Полученные функции времени вводятся в специальные устройства СУ в качестве заданных величин или программ. После старта в процессе полета БЛА соответствующими устройствами непрерывно изменяются текущие (действительные) значения указанных параметров. СУ осуществляет сравнение расчетных значений параметров с текущими значениями и при их неравенстве вырабатывает соответствующие сигналы управления. Если на БЛА установлена аппаратура, позволяющая вести непрерывное измерение её координат в пространстве, то автономное управление можно осуществить по-другому. Координаты, получаемые от аппаратуры, автоматически вводятся в бортовое вычислительное устройство, которое в соответствии с заранее заложенной программой вычисляет величину сигналов управления. Следовательно, заранее не задается определенная траектория, а каждый раз вычисляется в зависимости от текущих координат. При этом предполагается, что координаты объекта предварительно заложены в вычислительное устройство. На работу таких СУ не оказывают влияние искусственно создаваемые помехи. Это основное их достоинство. Кроме того, эти системы можно применять для управления БЛА с большой дальностью полета.
Определение собственных координат воздушным судном происходит ежесекундно при стандартной работе приёмника спутниковой навигационной системы (СНС). При перенастройке приемника частота определения собственных координат может быть увеличена. Практически же увеличение частоты не дает выигрыша в точности определения координат, так как скорость изменения координат накладывает ограничения на маневренность БЛА. Характер движения в течение одной секунды меняется мало, и положение БЛА можно достаточно точно рассчитать по его предыдущему положению, динамике полета и текущему маневру. В реальности стоит задача не только знать, где и в какое время находится объект, но и в зависимости от его местоположения выработать ответную реакцию.
Итак, ситуацию можно разделить на три условные категории. Первая - простейший случай мониторинга. Задача системы состоит в фиксации местоположения объекта с привязкой ко времени. Вторая - это расширение первой. Причем, в добавление к наблюдению, система вырабатывает внутри себя ответную реакцию (сигнализацию, набор вычислительных процедур, выработку внутренней команды). В этом случае время на выработку ответной реакции и на ее исполнение ничтожно мало по сравнению с дискретностью отсчета местоположения объекта. Третья категория - передача вычисленных во втором случае данных обратно на борт летательного аппарата. Например, с целью коррекции его движения. Здесь складываются времена передачи координат с летательного аппарата на пункт наблюдения, выработки команды и передачи команды обратно на борт аппарата.
Рассмотрим расположение командного элемента на пункте управления.
Одним из методов управления БЛА является пилотажный (рисунок 1.2).
Видеоинформация